收录
每一台,都拆过。
从 25cm 的双足机器鸭,到 25mm 的可穿戴吊坠。
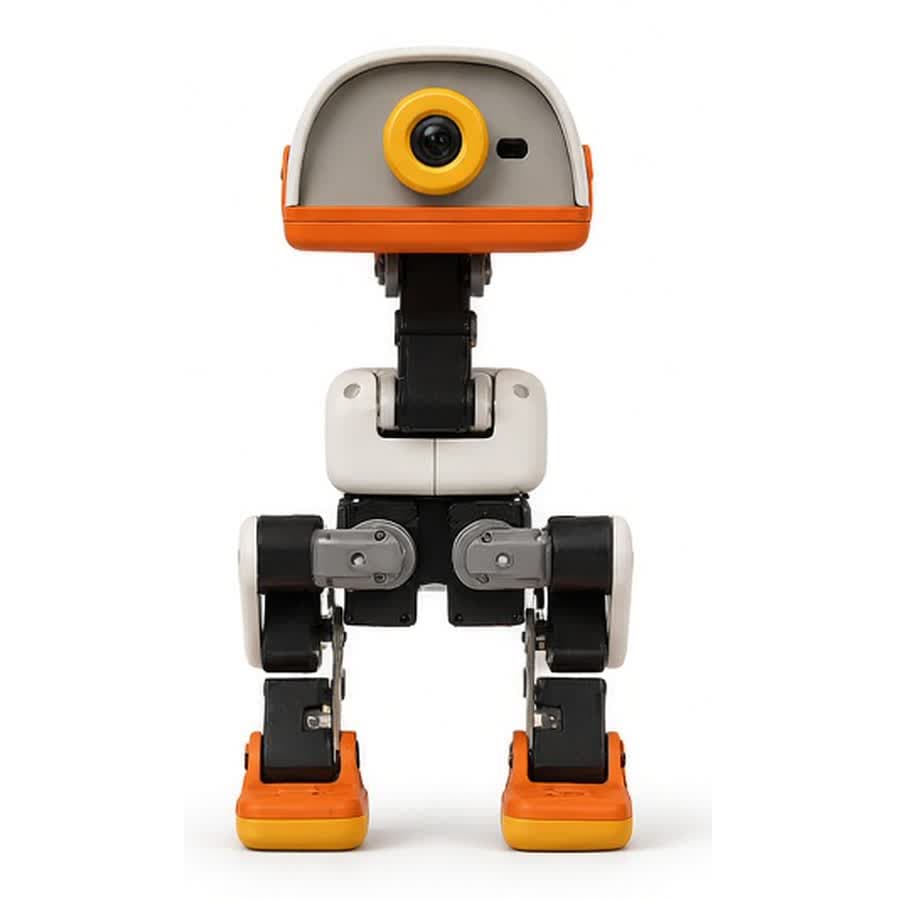
桌面机器人 · 软件开源 · 硬件未开源
Microduck 桌面机器人
25cm 高的开源双足机器鸭。15 个 Dynamixel 舵机、独眼摄像头与 8×8 ToF,鸭嘴即夹爪;软件全开源,硬件 CAD 官方从未公开。
官方 $399自制 $600 – 900
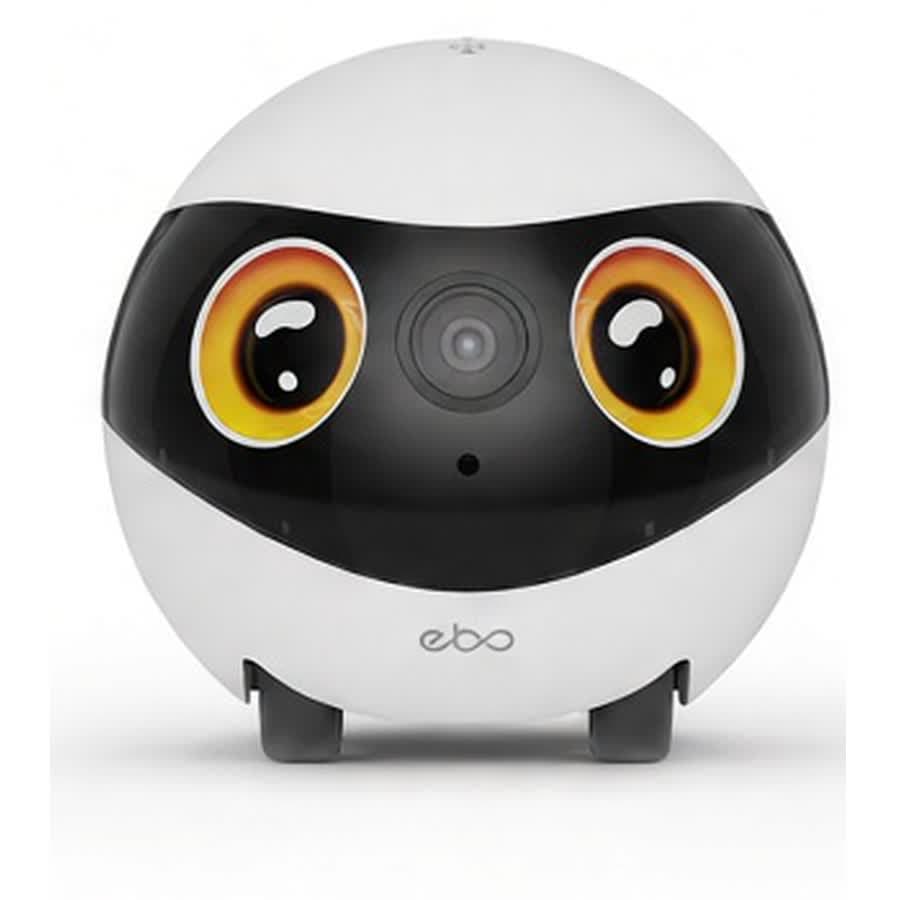
陪伴机器人 · 履带底盘 · 固件闭源
Enabot EBO SE 2
95mm 的不倒翁球壳 + 可拆履带轮组。2K 摄像头、Wi-Fi 6、双向对讲与激光逗宠,定位是家里会跑的那只摄像头。
官方 $153 – 180自制 $60 – 130
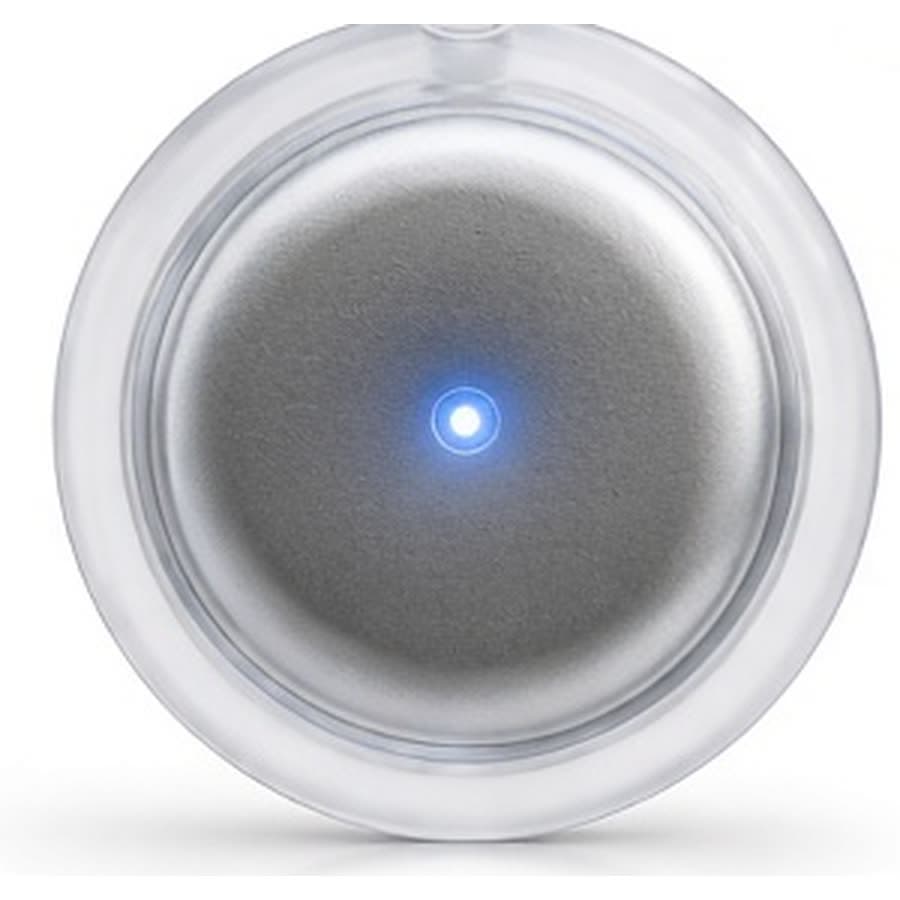
可穿戴 · BOM 开源
Omi 可穿戴吊坠
直径 25.5mm 的 AI 录音吊坠。nRF5340 + 双 PDM 麦克风,硬件 BOM 以 MIT 协议完整开源。
官方 $169 – 229自制 $30 – 50
成本
自己做的成本,
每台都不一样。
有的比买贵一倍(舵机是大头),有的反而便宜(官方直接开源了 BOM)。差在哪,逐台算给你看。
Microduck 桌面机器人官方$399自制$600 – 900舵机占六成Enabot EBO SE 2官方$153 – 180自制$60 – 130料费,不含模具Omi 可穿戴吊坠官方$169 – 229自制$30 – 50官方开源 BOM
官方价为页面发布时的公开零售价;自制成本只算物料,不含工具、返工与时间。
已知的坑
四个地方,
会让你怀疑自己。
Microduck 上踩过的四个坑,动手之前先看一遍。
01
摄像头装歪四分之一圈
官方代码里 --rotate 默认 90°,注释写明「head camera is mounted a quarter turn off」。装的时候别怀疑自己装错了。
02
ToF 只认两颗料
固件只接受 VL53L5CX 与 L8CX(revision 0x02 / 0x0C)。买 L7CX 会被直接拒绝,而 L8CX 常见板型 33.4mm 塞不进脸壳。
03
官方从未公布 BOM
硬件 CAD 没有开源 —— 软件能读,身体复刻不了。
04
imu_to_dxl 得自己画
这块板把 IMU 伪装成 ID 200 的 Dynamixel 从机,全网没有公开工程,只能按逆向结论重画。
这些数据的可靠程度?
型号与数量按官方规格和实物拆解核对,价格随渠道浮动,只作量级参考。
为什么有的复刻比买还贵?
$399 是规模化量产的价格。个人只买 15 个 XL330 就要 $359–629,加上主控、传感器、电池、两块 PCB 和耗材,$600–900 是常态。反过来,官方直接开源 BOM 的机器(比如 Omi),物料只要 $30–50。
硬件能开源复刻吗?
软件是 Apache-2.0,全套开源;但官方从未公开硬件 CAD,也没有公布 BOM。你能读到它脑子里的每一行,却复刻不了它的身体。
这份数据会更新吗?
会。上游基线、料号与价格都在变,每次核对都会更新日期。引用时请带上页面上的核对日期,以免数字过期。